Descripción general del producto
WENC2 es un sistema transmisor-receptor inalámbrico que transporta las señales de encoder del motor en entornos industriales. El TX (transmisor) lee las entradas del encoder en el lado giratorio y el RX (receptor) reproduce una señal de cuadratura idéntica para el accionamiento — sin ningún cambio de software ni de configuración en el lado del accionamiento.
Sustituye al cable del encoder en aplicaciones donde tender cable es difícil o imposible: bobinas giratorias, mesas rotativas, sistemas de anillo colector, máquinas multieje, tambores de grúa y más.

Módulo transmisor TX
Montado en el lado del motor, lee las señales del encoder

Módulo receptor RX
Montado en el armario del accionamiento, entrega cuadratura A/B
Cómo funciona
Lectura → transmisión → reproducción — transparente para su accionamiento
1. Lectura del encoder (TX)
El módulo TX lee las señales A/B del encoder en el lado del motor mediante entradas optoaisladas.
2. Transmisión inalámbrica
Los datos se envían punto a punto en la banda de 5 GHz con cifrado CCMP y salto automático de canal.
3. Reproducción de la señal (RX)
El RX reproduce para el accionamiento una señal en cuadratura A/B HTL idéntica. El accionamiento ve un encoder real; no hace falta ningún cambio de software ni de ajustes en el lado del accionamiento.
Características principales
Modos de salida (seguimiento de posición)
Se selecciona por canal de encoder según la aplicación
La salida que el RX entrega al accionamiento se elige por separado para cada canal de encoder en el apartado Modo de salida de la interfaz de servicio. En los modos de posición (1–3) nunca se pierde ningún pulso: tras una breve interrupción del enlace, los pulsos que faltan se completan en cuanto vuelve el enlace. En el modo de velocidad se mantiene la última velocidad durante huecos cortos.
| Modo | Compensación de pulsos perdidos | Retardo | Ante pérdida de enlace | Uso adecuado |
|---|---|---|---|---|
| 0 — Transferencia de velocidad (por defecto) | No | Según el filtro de velocidad | La salida se detiene, queda la diferencia | Velocidad alta constante, realimentación de velocidad |
| 1 — Posición, segura | Sí (velocidad limitada) | Algo retrasada | Se retrasa y luego alcanza | Medición de longitud, conteo |
| 2 — Posición, predictiva | Sí (velocidad limitada) | Casi nulo | Se retrasa y luego alcanza | Baja velocidad, rampas, seguimiento de posición |
| 3 — Posición, servo | Sí | Casi nulo | Alcanza, se pasa ligeramente y vuelve | Coincidencia de posición estricta; seguidor de posición del accionamiento (engranaje electrónico / maestro-esclavo) |
Recomendación: realimentación de velocidad al accionamiento → modo 0 · seguidor de posición del accionamiento → modo 3 · medición de longitud y conteo donde no se admite perder ningún pulso → modo 1 (elija el modo 3 solo si se admite un paso atrás).
Opciones de modelo
Tres variantes, la misma infraestructura inalámbrica
WENC2-S
Encoder único (MONO)
- 1 canal de encoder (A/B)
- Comunicación inalámbrica a 5 GHz
- TX: 1 bornero de 8 pines
- RX: 1 bornero de 8 pines
- Interfaz web
- 2.º canal de encoder
- 3.er canal de encoder
WENC2-D
Doble encoder (DUO)
- 2 canales de encoder (A/B)
- Comunicación inalámbrica a 5 GHz
- TX: 1 bornero de 8 pines
- RX: 1 bornero de 8 pines
- Interfaz web
- 3.er canal de encoder
WENC2-T
Triple encoder (TRI)
- 3 canales de encoder (A/B)
- Comunicación inalámbrica a 5 GHz
- TX: 2 borneros de 8 pines
- RX: 2 borneros de 8 pines
- Interfaz web
Especificaciones técnicas
5 GHz multicanal
Transmisión inalámbrica solo en la banda de 5 GHz, con salto automático de canal; inmune a las interferencias de 2,4 GHz
5 GHz3 canales de encoder
Entradas de fase A/B independientes, 0–102 kHz por canal
3x A/BSalida de alimentación del encoder
Alimentación de encoder filtrada de +23,5 V en el lado TX, 500 mA continuos
Salida TXAmplio rango de alimentación
Protección contra inversión de polaridad, sobretensión (varistor + fusible) y ESD
15–30 V DCInterfaz web
Monitorización, diagnóstico, emparejamiento y actualizaciones desde una tableta o un teléfono en modo de servicio
TX + RXTabla de parámetros
| Parámetro | TX (transmisor) | RX (receptor) |
|---|---|---|
| Comunicación inalámbrica | ||
| Estándar inalámbrico | Wi-Fi 6 (IEEE 802.11ax), solo 5 GHz; protocolo robusto de 5 GHz conforme con la licencia Wi-Fi 6ax | Wi-Fi 6 (IEEE 802.11ax), solo 5 GHz; protocolo robusto de 5 GHz conforme con la licencia Wi-Fi 6ax |
| Topología | Punto a punto, salto automático de canal | Punto a punto, salto automático de canal |
| Seguridad del enlace | Verificación de MAC emparejada + cifrado CCMP | Verificación de MAC emparejada + cifrado CCMP |
| Potencia de salida RF | ≤ 17 dBm | ≤ 17 dBm |
| Antena | Externa, 5 GHz, 1,1 dBi | Externa, 5 GHz, 1,1 dBi |
| Alcance (línea de vista) | > 100 m en áreas abiertas; el alcance real depende del entorno | |
| Entrada / salida | ||
| Encoder | Entrada: hasta 3 canales A, /A, B, /B (HTL, optoaislada) | Salida: hasta 3 canales A, /A, B, /B (HTL push-pull) |
| Tipo de conexión | 4 hilos (diferencial) o 2 hilos (single-ended) | Directamente a la entrada de encoder del accionamiento |
| Frecuencia de pulsos | 0–102 kHz por canal (límite teórico ≈ 150 kHz) | |
| Señal de índice (Z) | No se utiliza (solo se transmite A/B) | |
| Corriente de salida | — | 100 mA sink / 100 mA source por canal; protegida por PTC, con autorrecuperación |
| Datos eléctricos | ||
| Tensión de alimentación | 15–30 V DC (nominal 24 V) | 15–30 V DC (nominal 24 V) |
| Máximo absoluto (pico de corta duración) | 42 V | 35 V |
| Corriente típica @ 24 V | 28 mA (sin incluir la corriente del encoder) | 50 mA (sin carga) |
| Salida de alimentación del encoder (terminal 3) | Alimentación − 0,5 V (+23,5 V a 24 V), 500 mA continuos | — |
| Nivel de salida | — | Sigue a la alimentación: ≈ alimentación − 1 V |
| Umbrales de entrada | LOW < 13,8 V · HIGH > 14,0 V | — |
| Protección contra inversión de polaridad | Soporta hasta −32 V | Soporta hasta −32 V |
| Protección contra sobretensión | Varistor de 35 V + fusible | Varistor de 35 V + fusible |
| Resistencia ESD (terminales) | ±4 kV contacto / ±8 kV aire | ±4 kV contacto / ±8 kV aire |
| Temporización | ||
| Tiempo de arranque | Dispositivo emparejado ≈ 12 s (alimentación → funcionamiento normal) · dispositivo sin emparejar ≈ 5 s (alimentación → modo de servicio) | |
| Datos físicos y ambientales | ||
| Carcasa (An × Pr × Al, sin antena) | 70 × 103 × 60 mm | 70 × 103 × 60 mm |
| Peso (con antena, sin terminales) | 120 g | 120 g |
| Montaje | Clip para carril DIN TS35 + orificios para tornillos | Clip para carril DIN TS35 + orificios para tornillos |
| Grado de protección | IP20 (carcasa cerrada bajo pedido) | IP20 (carcasa cerrada bajo pedido) |
| Temperatura de funcionamiento | −20 °C … +70 °C | −20 °C … +70 °C |
| Temperatura de almacenamiento | −40 °C … +85 °C | −40 °C … +85 °C |
| Humedad relativa | 10 – 95 % (sin condensación) | 10 – 95 % (sin condensación) |
| Altitud de funcionamiento | ≤ 2000 m | ≤ 2000 m |
| Terminales | 2 × borneros enchufables de tornillo de 8 pines, paso de 3,81 mm | 2 × borneros enchufables de tornillo de 8 pines, paso de 3,81 mm |
| Sección del conductor | 0,22–0,75 mm² (AWG 24–18) | 0,22–0,75 mm² (AWG 24–18) |

Cobertura PPR / RPM
Reenvío transparente — el límite de velocidad depende del PPR del encoder
WENC2 es transparente para el accionamiento — reenvía los pulsos del encoder sin alterarlos. El rango de trabajo de la frecuencia de pulsos es de 0–102 kHz por canal, con un límite teórico de ≈ 150 kHz. Referencia: 6000 RPM @ 1024 ppr (= 102,4 kHz). El límite de velocidad es inversamente proporcional al PPR: RPM = f × 60 / PPR.
| PPR del encoder | Límite de trabajo | Límite teórico |
|---|---|---|
| 512 | 12000 RPM | 17500 RPM |
| 1024 | 6000 RPM | 8800 RPM |
| 2048 | 3000 RPM | 4400 RPM |
| 4096 | 1500 RPM | 2200 RPM |
Se aplican además los límites mecánicos del encoder y del motor. Al cambiar el encoder solo se actualiza el parámetro PPR del accionamiento; no hace falta ningún ajuste en WENC2.
Asignación de terminales
Numeración continua de terminales 1–16 en todos los modelos
TX (transmisor — lado del motor)
| Terminal | Función | Modelo |
|---|---|---|
| 1 | Entrada de alimentación +24 V | Todos |
| 2 | GND | Todos |
| 3 | Salida de alimentación de encoder +23,5 V | Todos |
| 4 | GND (encoder) | Todos |
| 5 | ENC0.A | Todos |
| 6 | ENC0./A | Todos |
| 7 | ENC0.B | Todos |
| 8 | ENC0./B | Todos |
| 9 | ENC1.A | D, T |
| 10 | ENC1./A | D, T |
| 11 | ENC1.B | D, T |
| 12 | ENC1./B | D, T |
| 13 | ENC2.A | T |
| 14 | ENC2./A | T |
| 15 | ENC2.B | T |
| 16 | ENC2./B | T |
RX (receptor — lado del accionamiento)
| Terminal | Función | Modelo |
|---|---|---|
| 1 | Entrada de alimentación +24 V | Todos |
| 2 | GND | Todos |
| 3 | GND | — |
| 4 | ENC0.A | Todos |
| 5 | ENC0./A | Todos |
| 6 | ENC0.B | Todos |
| 7 | ENC0./B | Todos |
| 8 | GND | — |
| 9 | ENC1.A | D, T |
| 10 | ENC1./A | D, T |
| 11 | ENC1.B | D, T |
| 12 | ENC1./B | D, T |
| 13 | ENC2.A | T |
| 14 | ENC2./A | T |
| 15 | ENC2.B | T |
| 16 | ENC2./B | T |
Nota — encoder de 2 hilos: solo se conectan A y B. En el lado TX, los terminales /A y /B se puentean a GND; en el lado RX no se realiza ningún puenteo. Las salidas RX son de nivel HTL (24 V) y se conectan directamente a la entrada de encoder del accionamiento.
Diagramas de conexión
Esquemas de cableado de los tres modelos
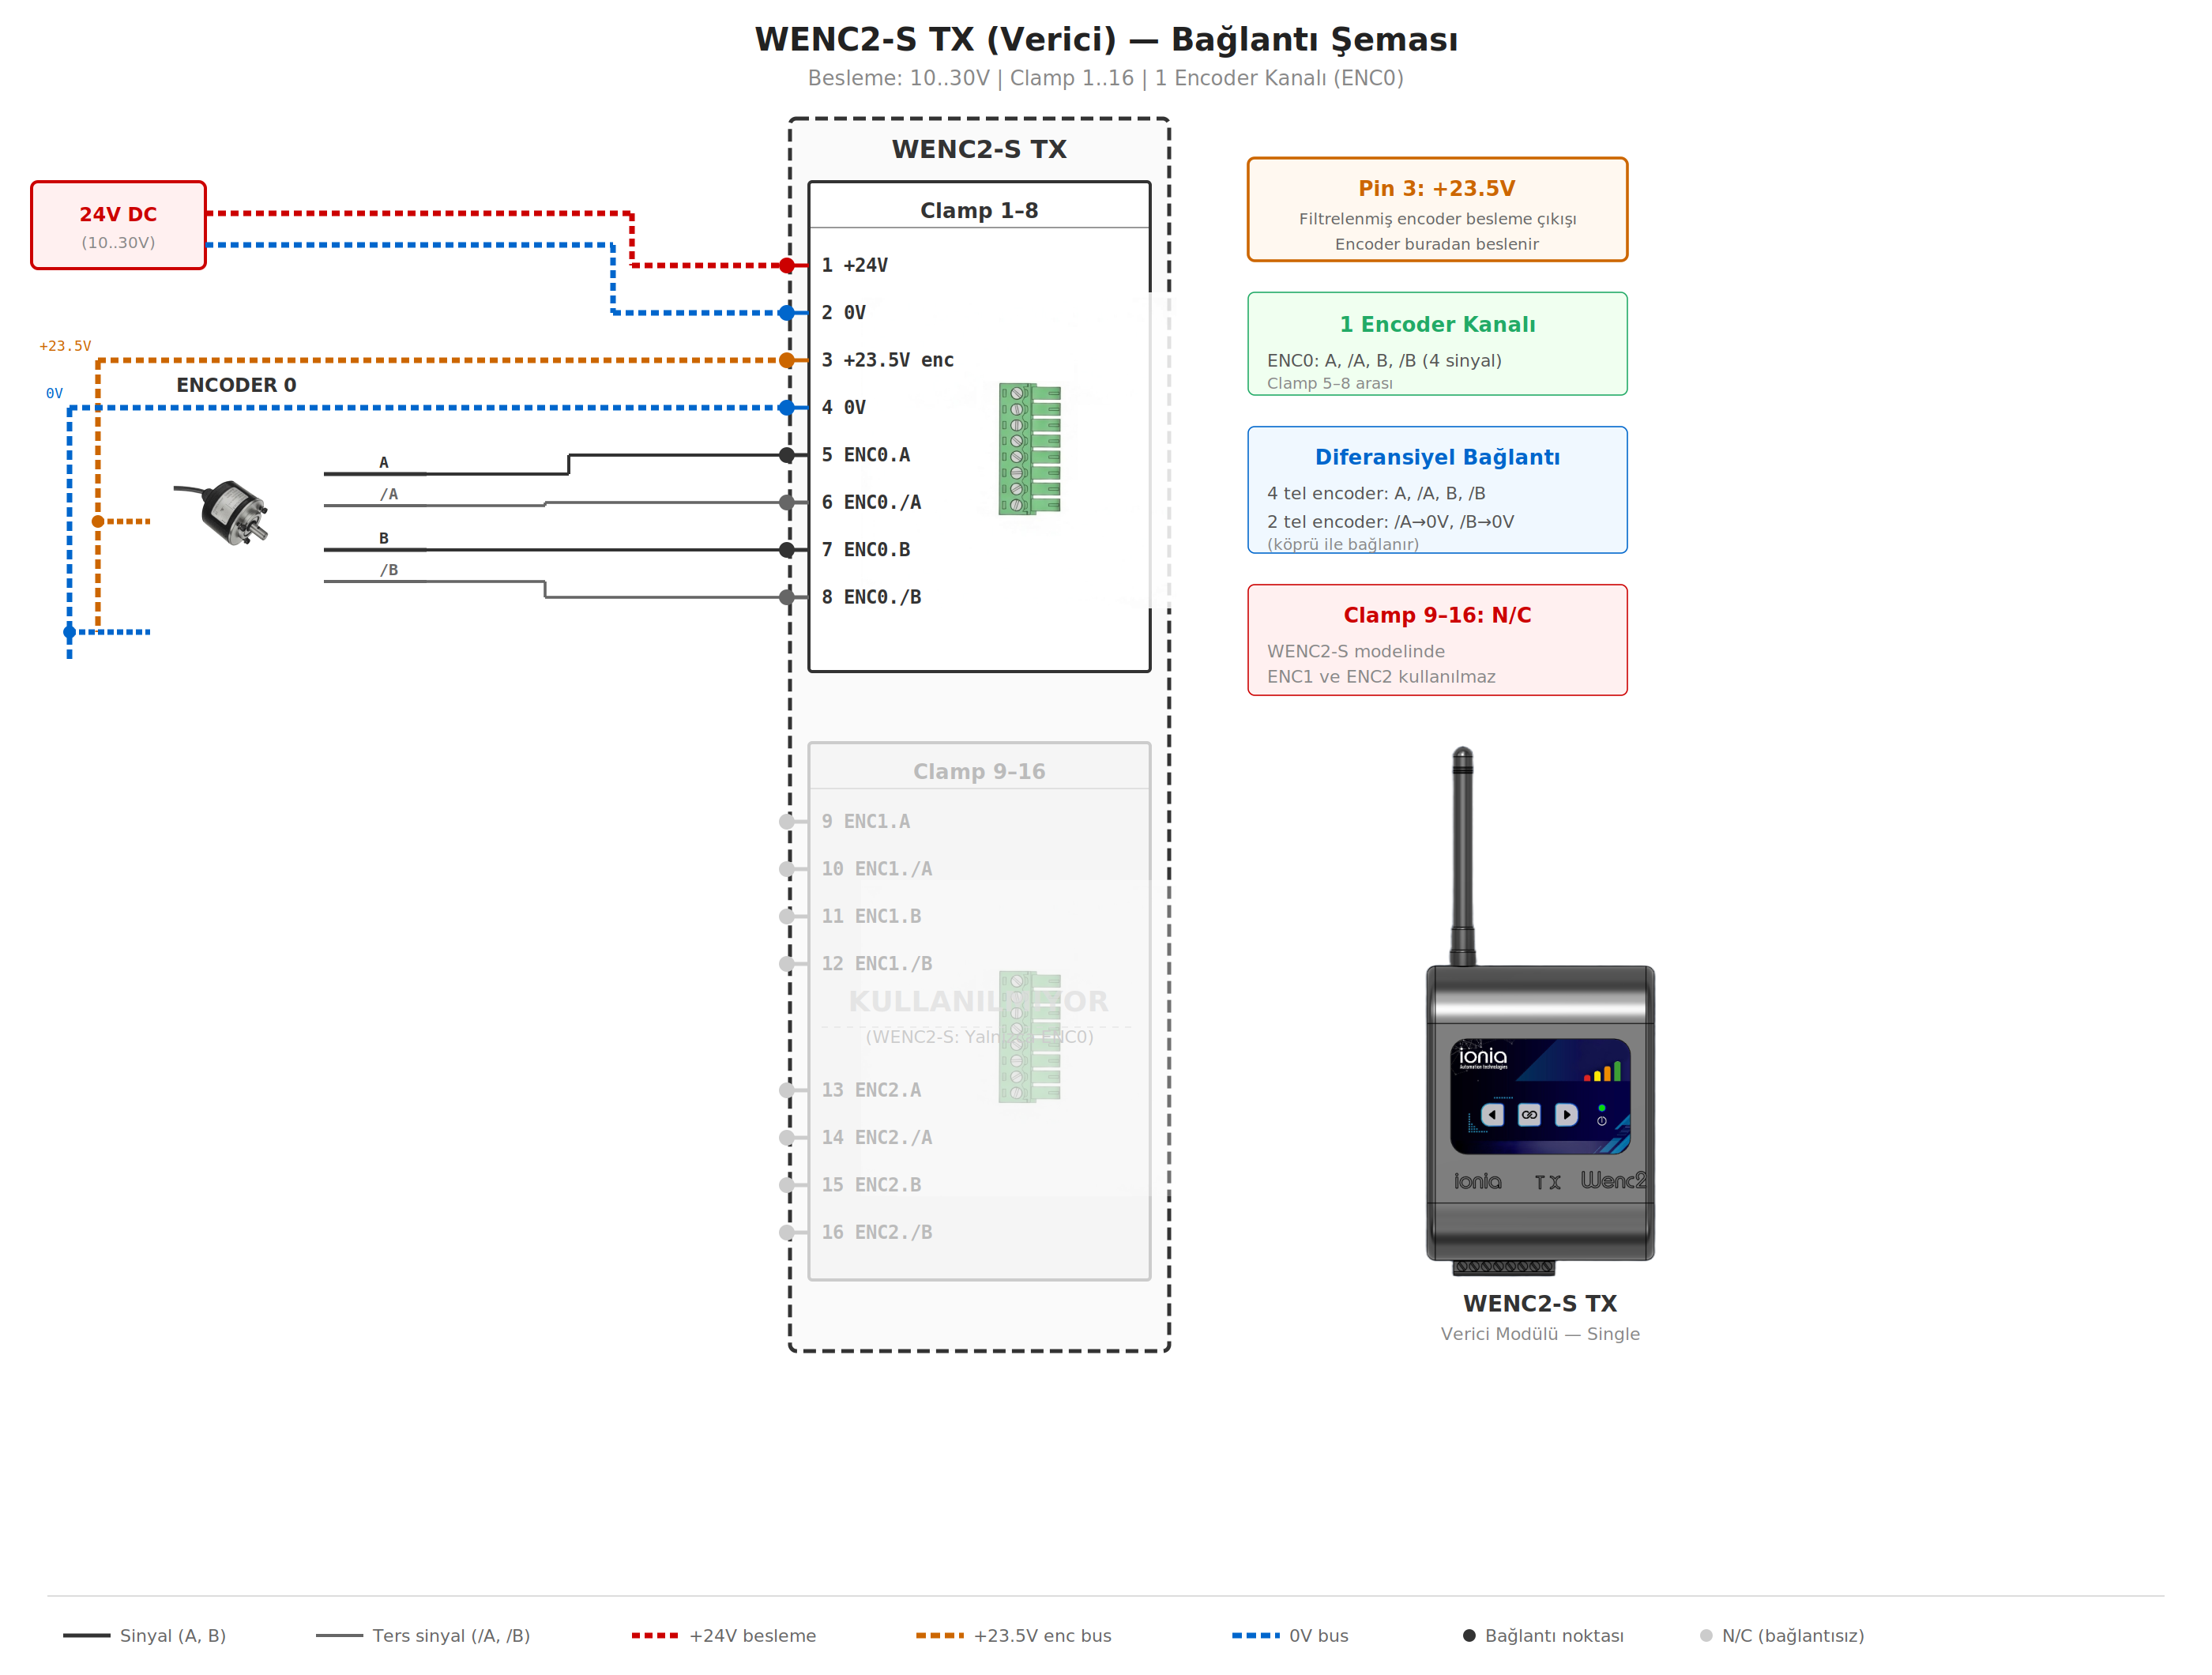
WENC2-S TX
Encoder único, lado del transmisor
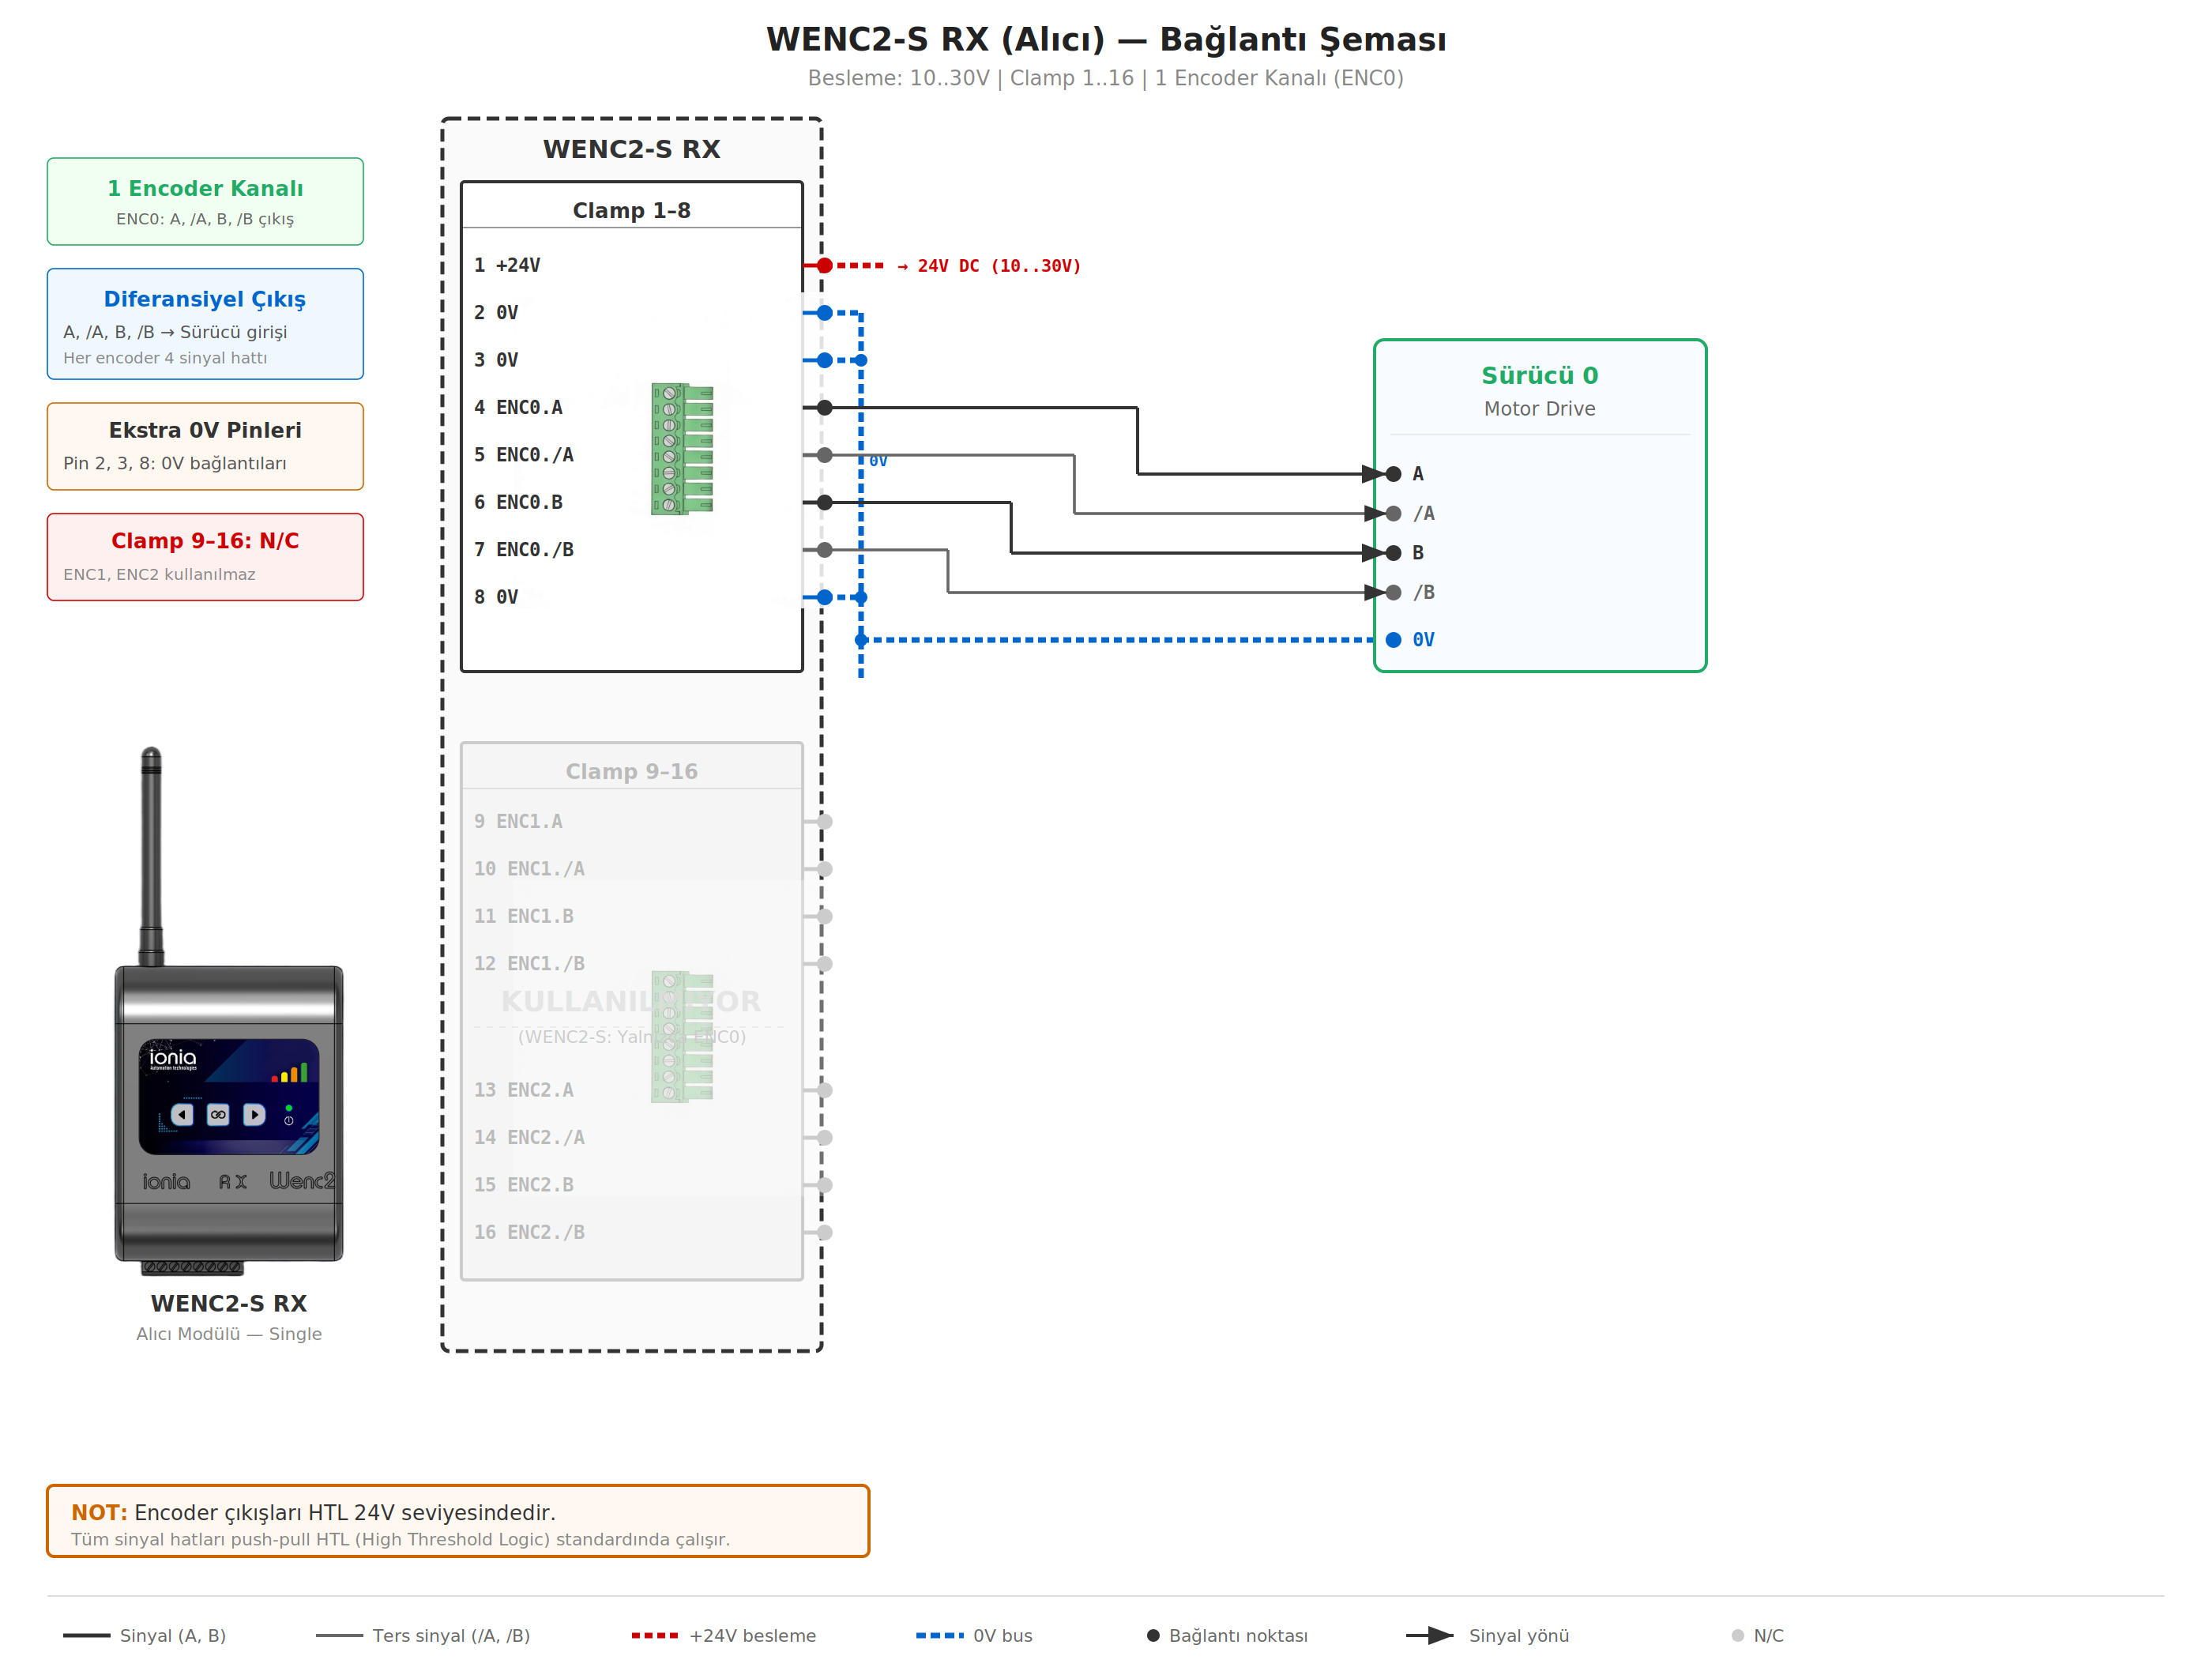
WENC2-S RX
Encoder único, lado del accionamiento
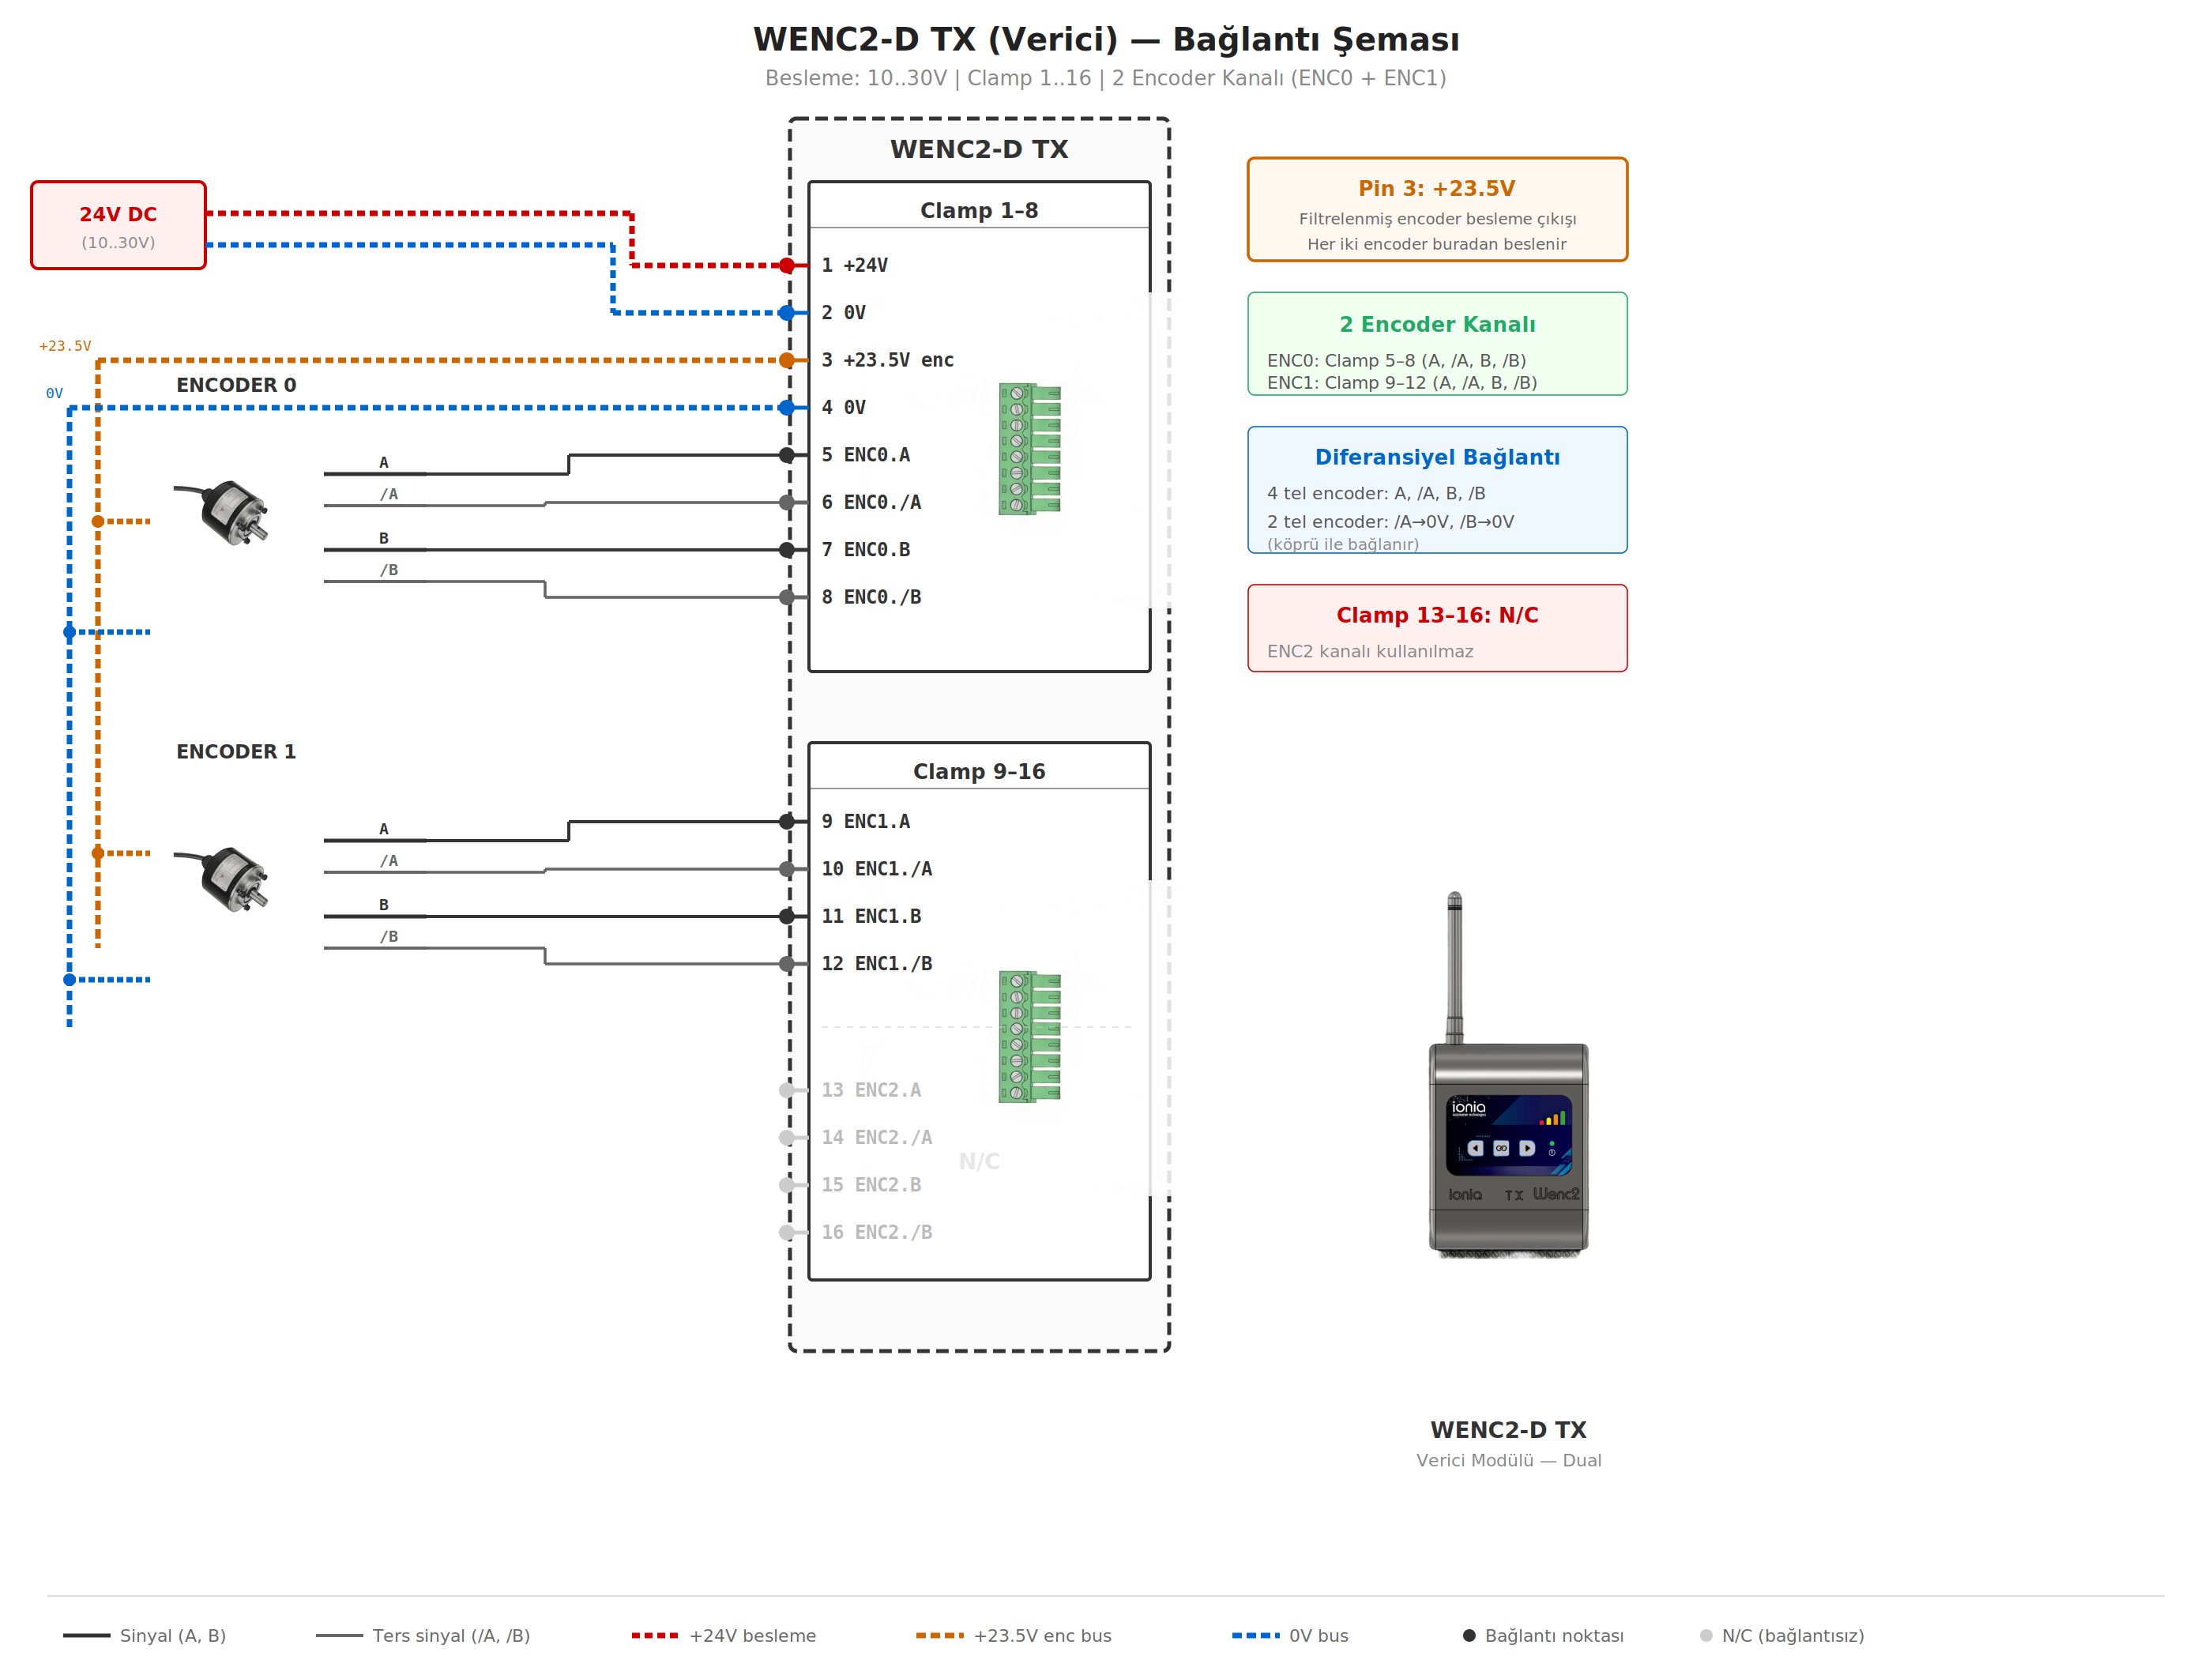
WENC2-D TX
Doble encoder, lado del transmisor
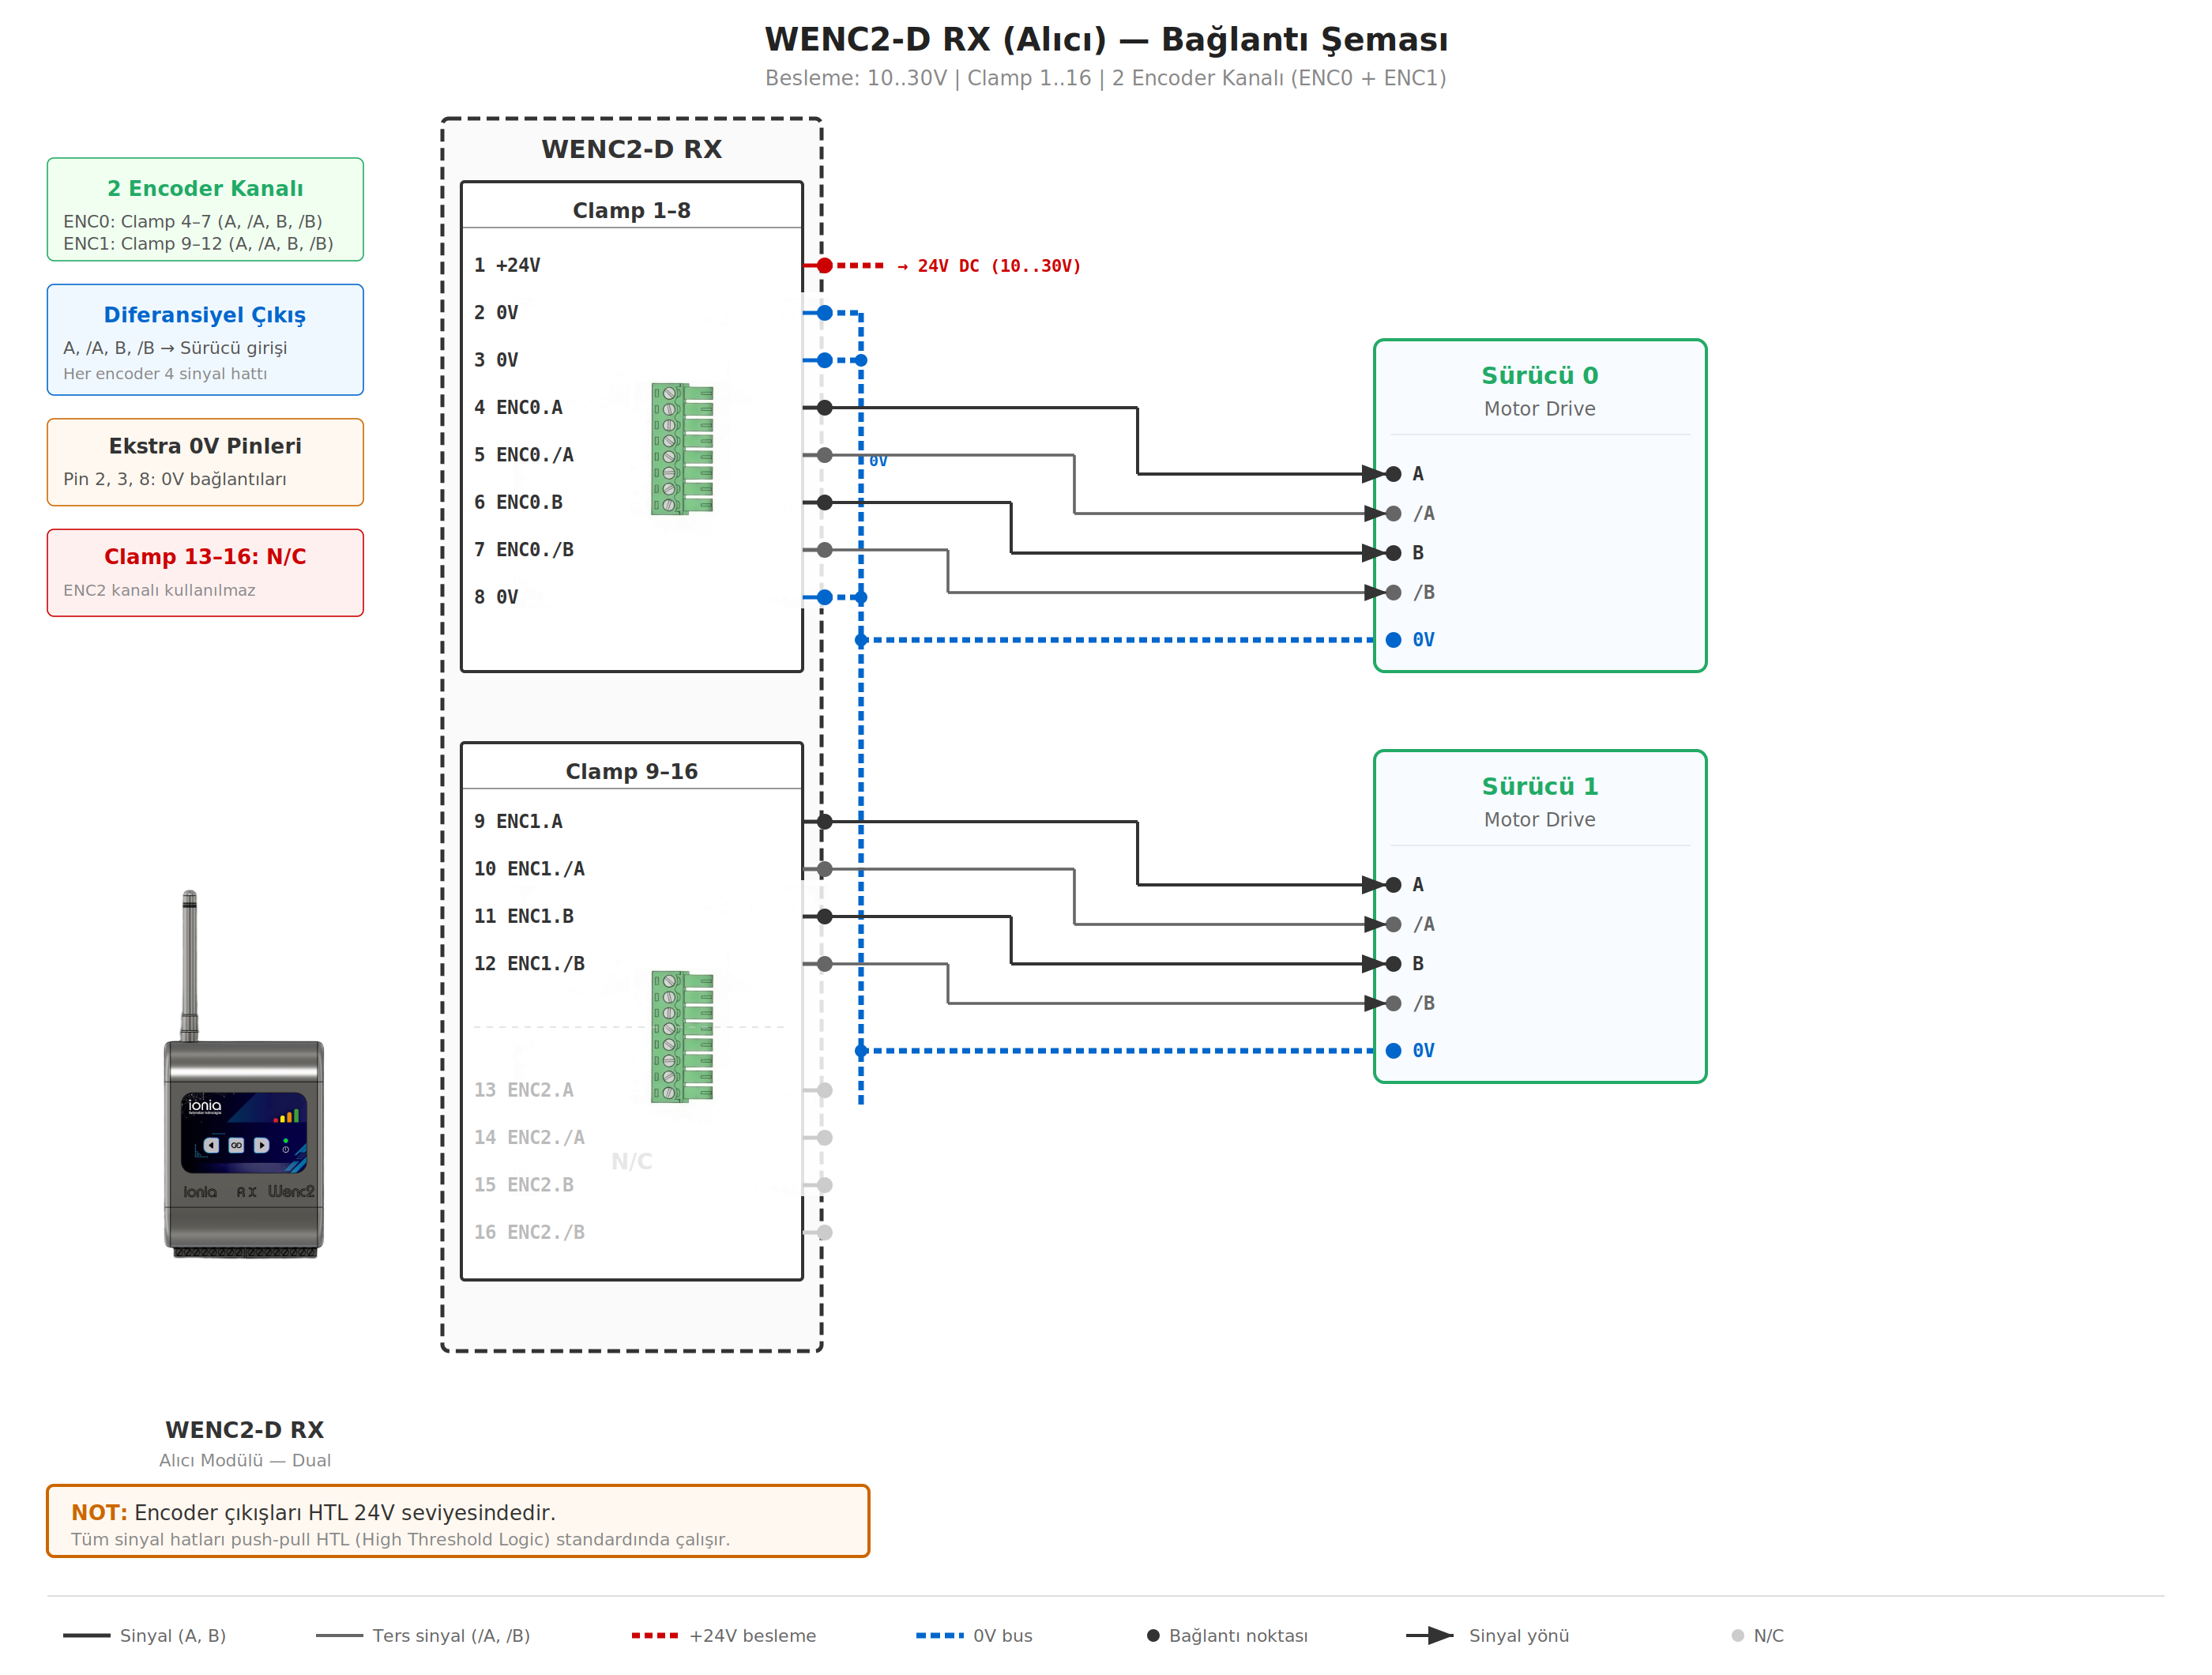
WENC2-D RX
Doble encoder, lado del accionamiento
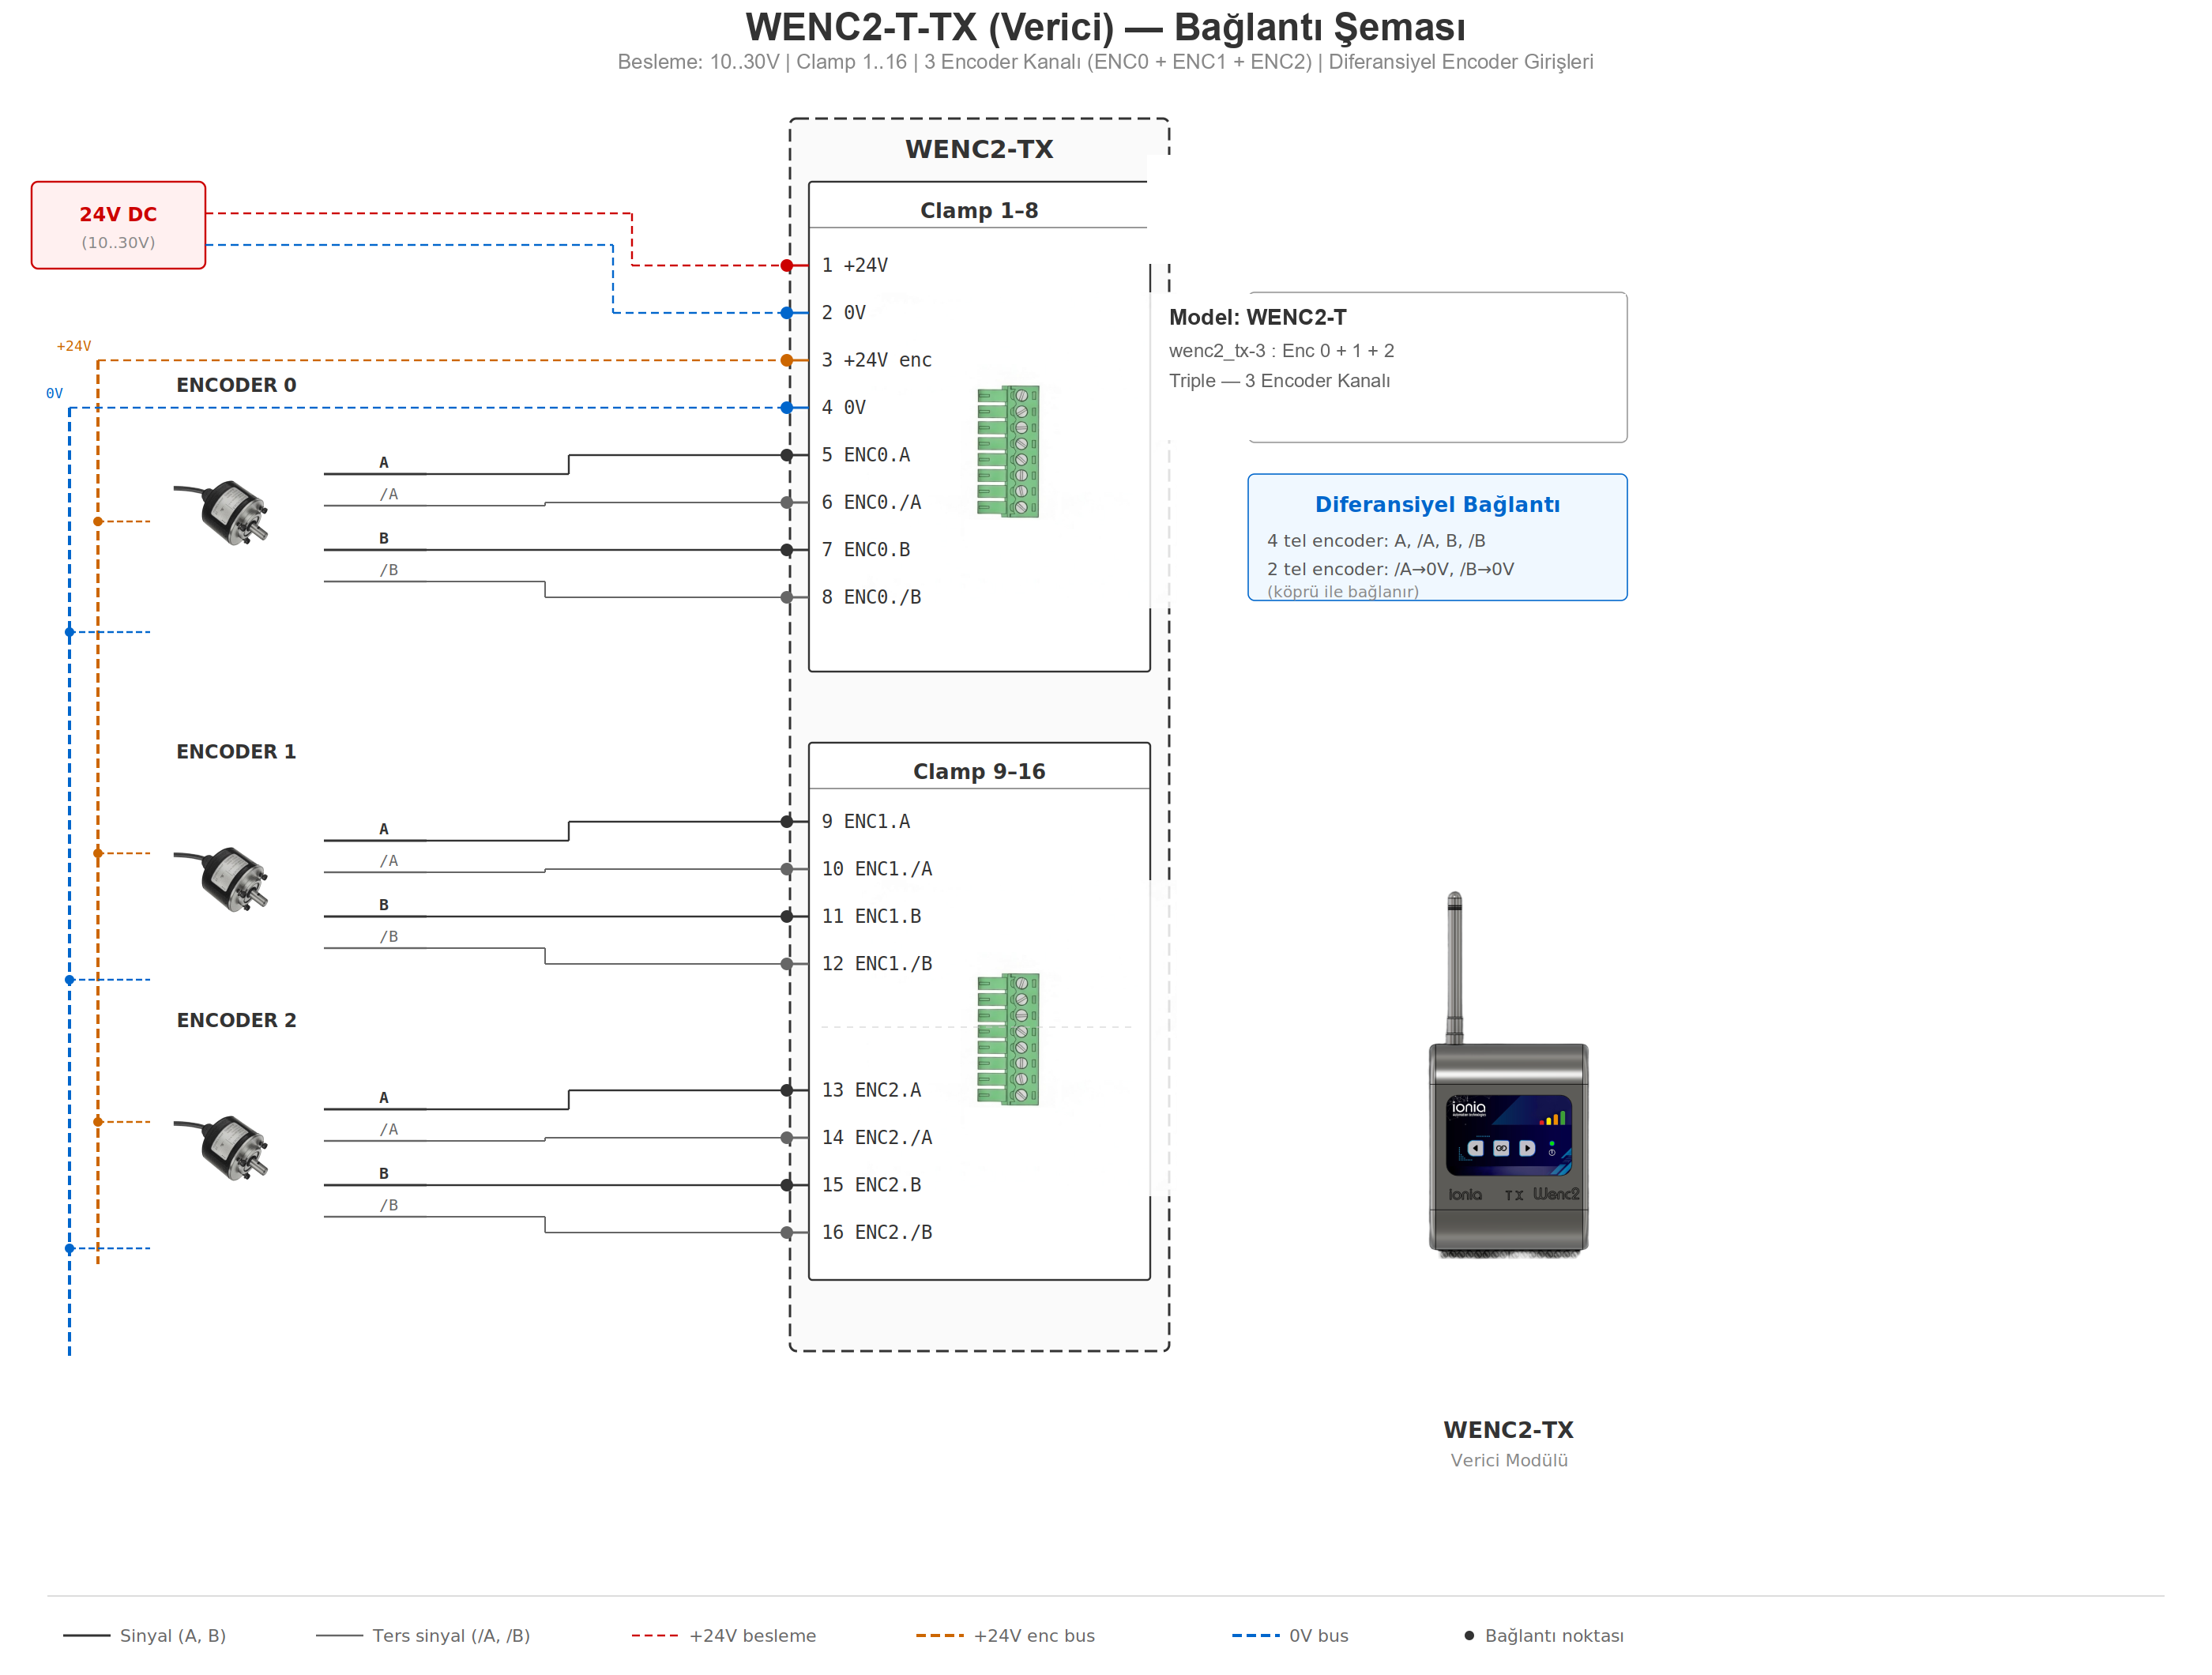
WENC2-T TX
Triple encoder, lado del transmisor
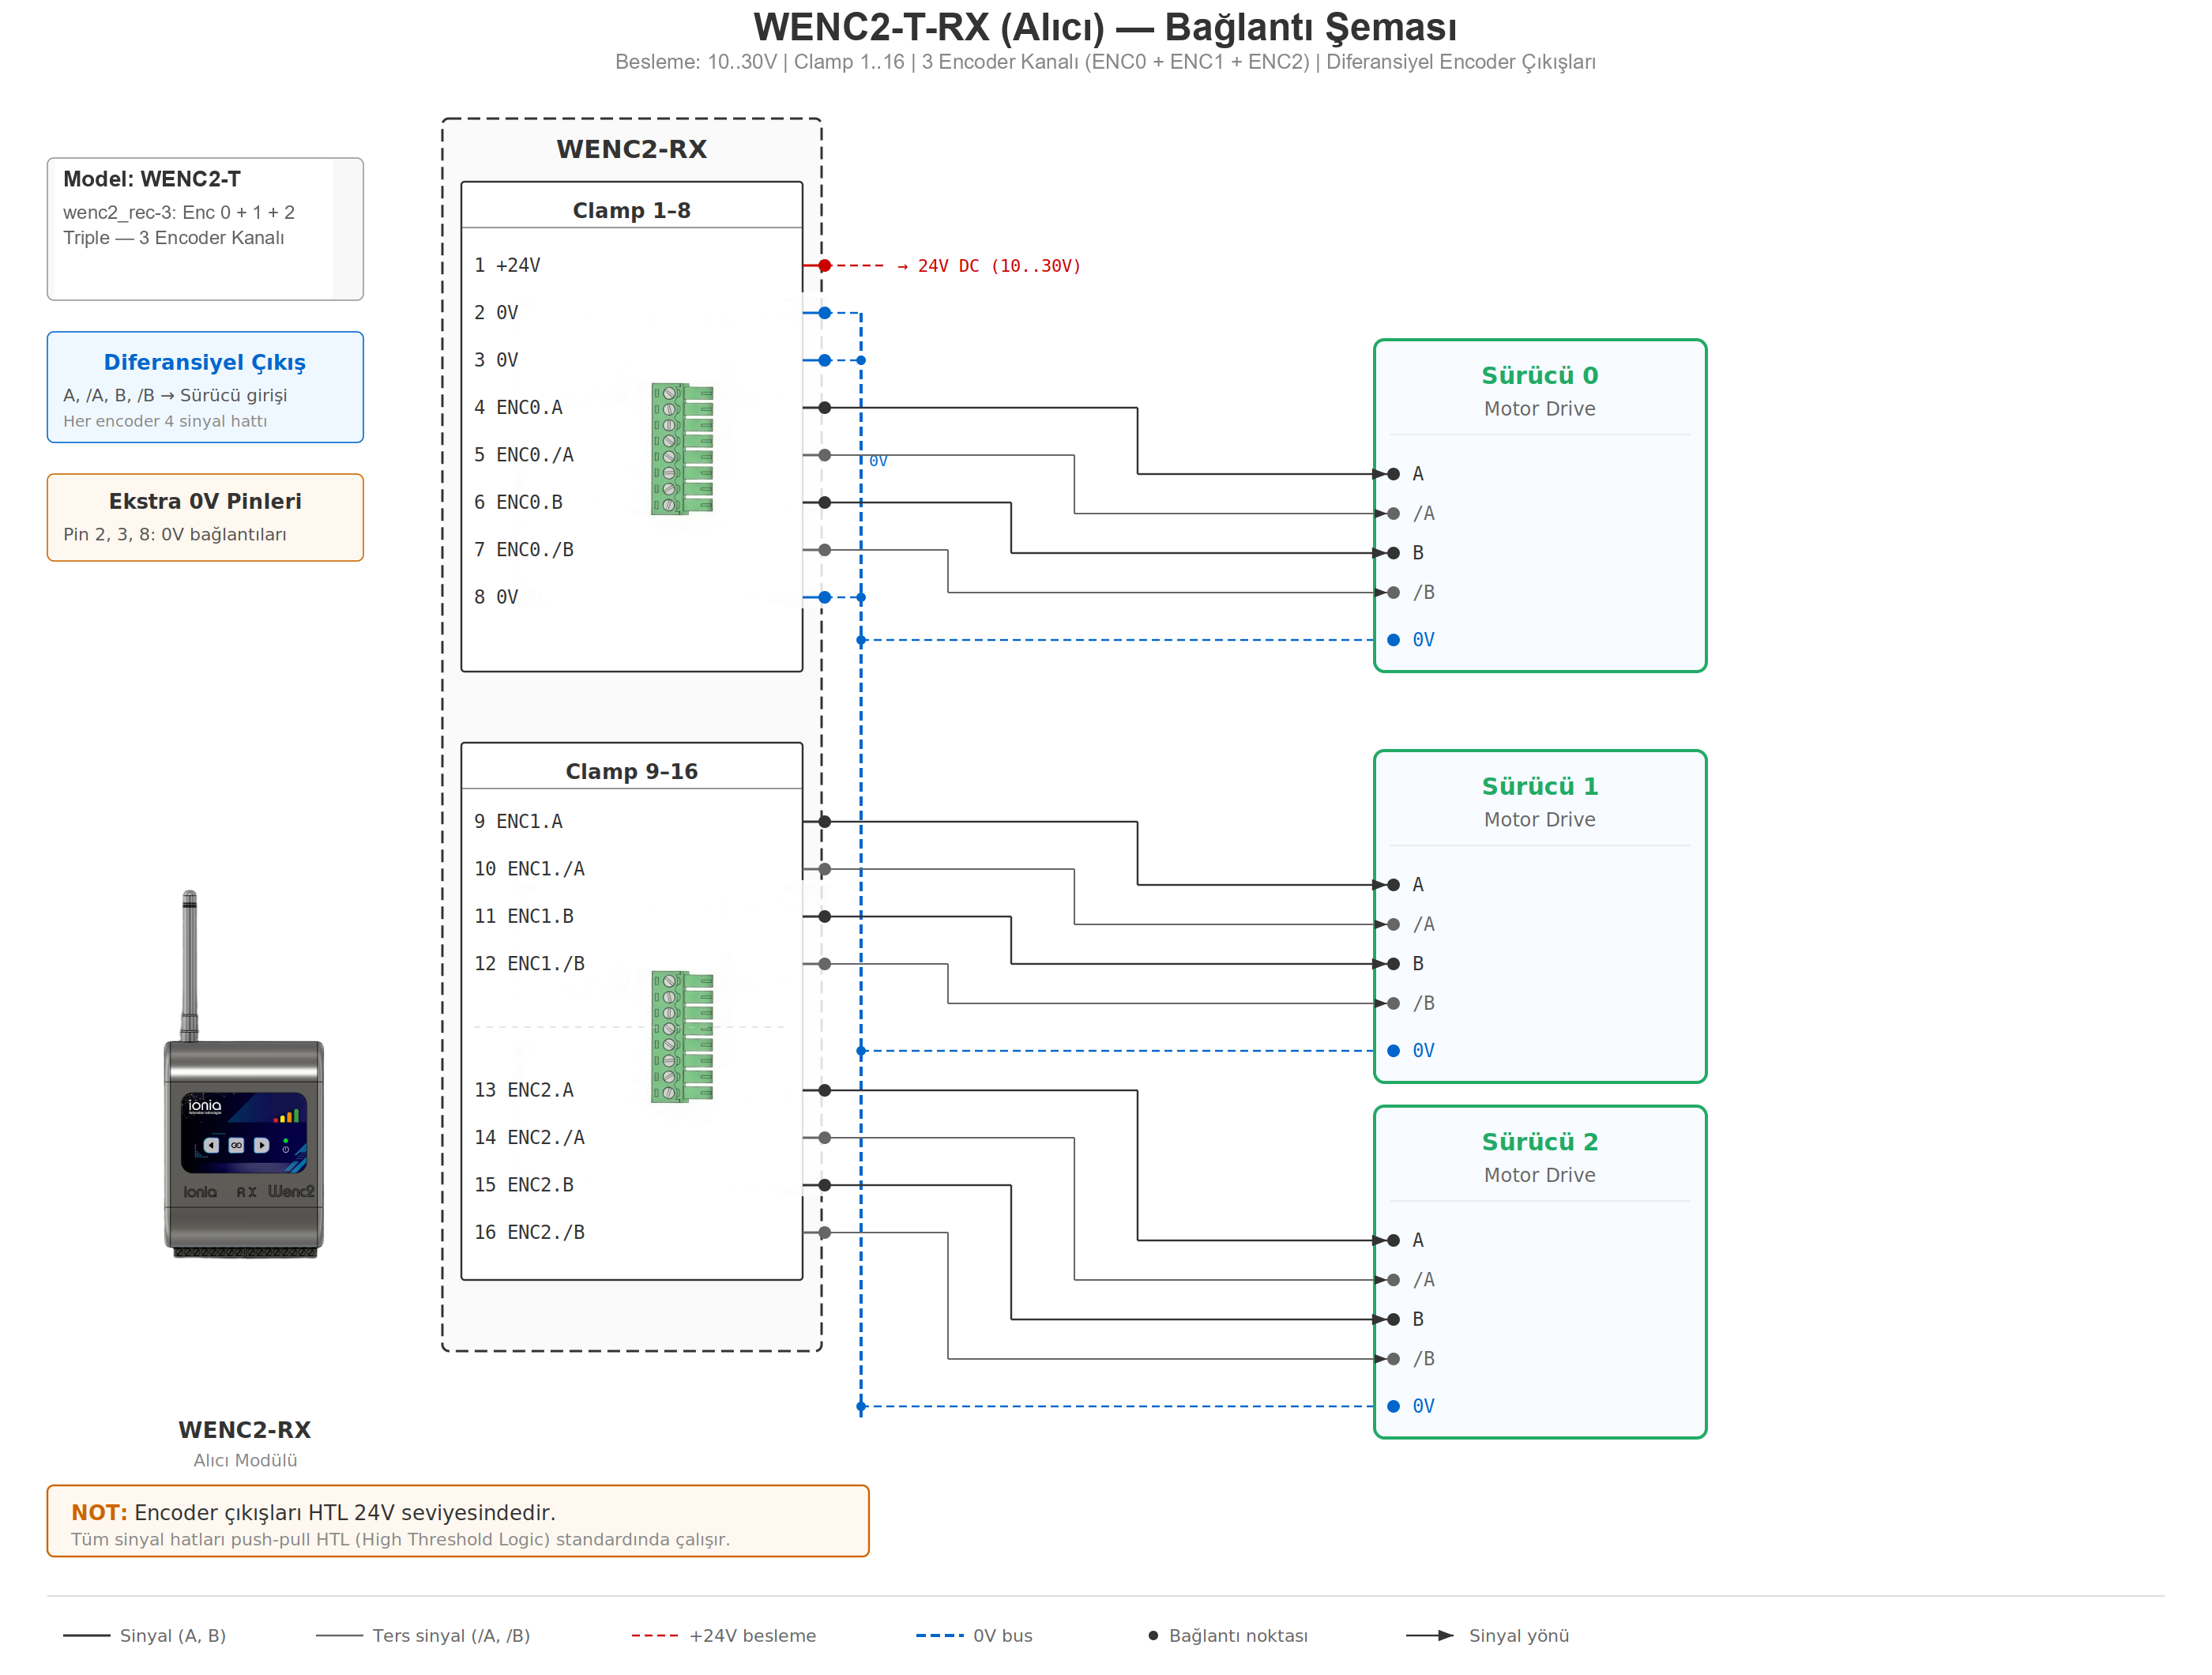
WENC2-T RX
Triple encoder, lado del accionamiento
Interfaz web (modo de servicio)
Empareje, monitorice, diagnostique y actualice desde una tableta o un teléfono
Monitorización en vivo
Vista de rotación en vivo por canal; RPM, Hz, sentido (CW/CCW/Stop) e intensidad de señal con valor en dBm al instante.
Diagnóstico de señal A/B y de cable
Los niveles de A y B se muestran en color (verde = HIGH, rojo = LOW). La interfaz del TX comprueba el cable sin necesidad de emparejar: reposo / revisar B / revisar A / fase / correcto.
Emparejamiento y localización
Busca las unidades TX cercanas y crea un emparejamiento persistente. El comando «Localizar» hace parpadear los LED del dispositivo durante ~5 s para mostrar dónde está.
Contador de reinicios
Registra los cortes breves de alimentación. Incremento TX alto → mal contacto del anillo colector en el lado del motor. Incremento RX alto → problema de alimentación en el lado del accionamiento.
Actualización inalámbrica del firmware
Paquete de actualización firmado y cifrado; cada dispositivo se actualiza por su propia red WiFi, sin cables. Se rechazan los paquetes ajenos, dañados o de un modelo equivocado.
Información del sistema
Temperatura de TX y RX, versión y fecha del firmware, direcciones MAC y último motivo de reinicio; puede descargarse un registro de caja negra con los últimos 64 eventos. Idioma de la interfaz: turco / inglés.
Modos de funcionamiento y pulsador único
Funcionamiento normal
Los dispositivos emparejados se conectan automáticamente al encenderse y los datos del encoder se transmiten en tiempo real. El punto de acceso WiFi está apagado; los LED muestran la intensidad de la señal.
Modo de servicio
Para emparejamiento, monitorización, ajustes y actualizaciones. El dispositivo abre un punto de acceso WiFi. En modo de servicio la salida del RX se actualiza a intervalos de ≈ 100 ms y no es apta para operación en lazo cerrado.
Barra de señal LED
4 LED indican la intensidad de la señal: 4 LED > −57 dBm, 3 LED > −67 dBm, 2 LED > −75 dBm, 1 LED > −85 dBm. Tanto TX como RX muestran la barra.
Manejo con un solo pulsador
| Estado | Acción | Resultado |
|---|---|---|
| Funcionamiento normal | Mantener 5 s | Pasa al modo de servicio; el dispositivo emparejado también es llamado al modo de servicio. Una pulsación corta se ignora (evita cambios accidentales). |
| Modo de servicio | Pulsación corta | Localizar: los LED del dispositivo emparejado parpadean ~5 s. |
| Modo de servicio | Doble pulsación corta | Ventana de emparejamiento de 60 s. Al pulsar dos veces en ambos dispositivos, TX y RX se emparejan automáticamente; no hace falta la interfaz web. |
| Modo de servicio | Mantener 3 s | Sale del modo de servicio y vuelve al funcionamiento normal. |
| Al dar tensión | Mantener | Arranca en modo de servicio. |
| Al dar tensión | Mantener 10 s | Ajuste de fábrica (se conservan el número de serie y el modelo). |
Actualización segura
Reversión automática en caso de fallo
Tras una actualización, el nuevo firmware debe validarse a sí mismo en 60 segundos. Si no lo hace, el dispositivo vuelve automáticamente al firmware anterior que funcionaba. Si se interrumpe una carga, el dispositivo arranca con el firmware anterior.
Paquete firmado y protección de versión
Solo se acepta un paquete firmado y cifrado del modelo correcto. La protección anti-retroceso impide instalar un firmware más antiguo.
Resolución de problemas
Guía rápida de diagnóstico
| Síntoma | Causa posible | Solución |
|---|---|---|
| Los LED no se encienden | Sin alimentación o sin señal | Compruebe la alimentación (15–30 V). En modo normal los LED permanecen apagados si no hay señal. |
| Falla el emparejamiento | Los dispositivos no están en modo de servicio | Ponga ambos dispositivos en modo de servicio; para el emparejamiento por pulsador, pulse dos veces en ambos dispositivos. |
| La interfaz web no se abre | WiFi incorrecto o datos móviles | Conéctese a la red cuyo nombre empieza por WENC_ y desactive los datos móviles; use http://192.168.10.1 (no HTTPS). |
| El encoder gira pero no hay conteo en el accionamiento | Fallo de cable o RX en modo de servicio | Use el diagnóstico A/B de la interfaz web. Si el RX está en modo de servicio, devuélvalo al funcionamiento normal. |
| Sentido invertido en el accionamiento | Orden A/B invertido | Invierta el sentido en los parámetros del accionamiento; o intercambie A y /A en una conexión de 4 hilos, o ENC.A y ENC.B en el TX en una conexión de 2 hilos. |
| Todos los indicadores en rojo | Falta la alimentación del encoder | Puede haber un cable roto; en una conexión de 2 hilos, compruebe el puente /A, /B → GND en el TX. |
| Los indicadores no cambian | Cable de señal roto | Compruebe la línea A o B correspondiente. |
| La posición oscila ±1 | Cableado incorrecto | Verifique el orden de conexión A/B/~A/~B. |
| Reinicios frecuentes | Problema en el anillo colector o en la alimentación | Compare los contadores: incremento TX → mantenimiento del anillo colector; incremento RX → alimentación del lado del accionamiento. |
| No funciona tras una actualización | Firmware defectuoso | El dispositivo vuelve automáticamente a la versión anterior en 60 s. |
Información de pedido
Códigos de pedido
| Código de pedido | Canales de encoder | Contenido |
|---|---|---|
| WENC2-MONO (S) | 1 encoder | Kit emparejado de 1 × TX + 1 × RX |
| WENC2-DUO (D) | 2 encoders | Kit emparejado de 1 × TX + 1 × RX |
| WENC2-TRI (T) | 3 encoders | Kit emparejado de 1 × TX + 1 × RX |
Contenido estándar del paquete
- 1 × módulo transmisor TX
- 1 × módulo receptor RX
- 2 × antenas externas de 5 GHz (1,1 dBi)
- 4 × conectores hembra para bornero enchufable de tornillo de 8 pines, paso de 3,81 mm
- Embalaje de cartón